
Robot một trục, còn được gọi là bộ điều khiển trục đơn, bàn trượt điện, mô-đun tuyến tính, trình điều khiển trục đơn, v.v. Robot một trục có thể nhận ra sự kết hợp hai trục, ba trục và giàn thông qua các kiểu kết hợp khác nhau, do đó, robot nhiều trục còn được gọi là robot tọa độ hình chữ nhật.
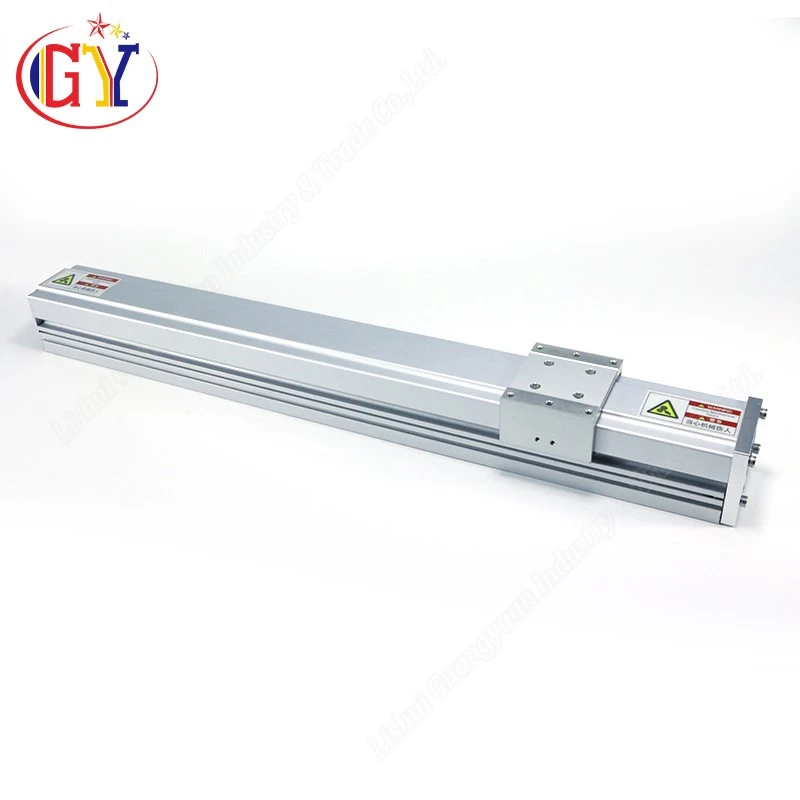
Rô-bốt một trục thường có hai chế độ truyền, một là truyền trục vít bi và hai là truyền đai đồng bộ. Cả hai đều được dẫn hướng bằng ray dẫn hướng tuyến tính và có thể thực hiện định vị, chuyển tải và xử lý trong các lĩnh vực ứng dụng khác nhau bằng động cơ servo hoặc động cơ bước.
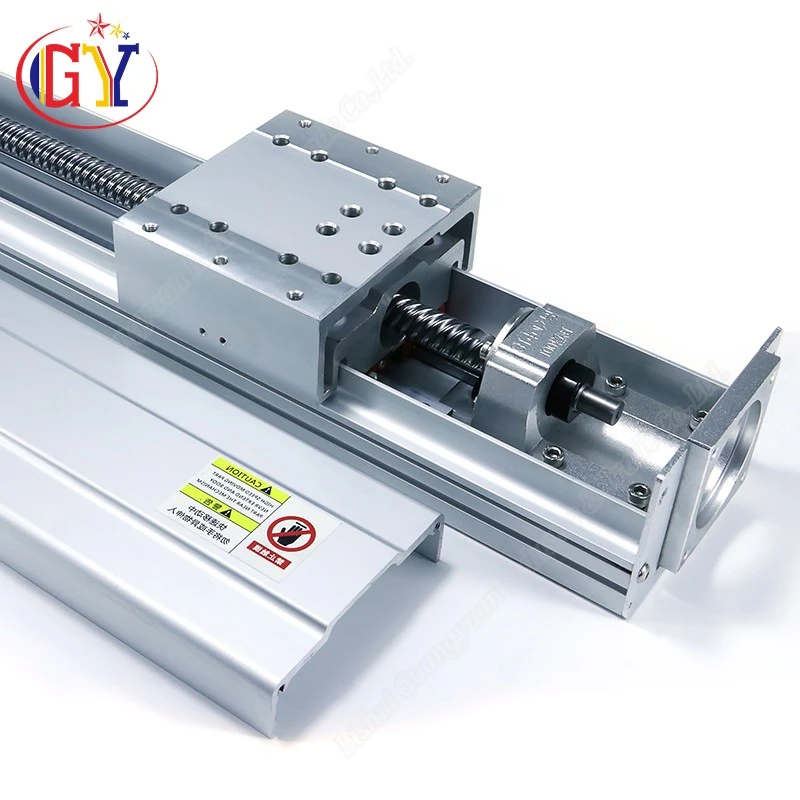
Truyền động vít bi: nó có các đặc điểm về độ chính xác định vị cao, ma sát thấp, độ cứng cao và khả năng chịu tải lớn. Tuy nhiên, chiều dài của ổ trục vít bị hạn chế và không được quá dài. Khi tỷ lệ giữa chiều dài và đường kính của thanh vít vượt quá một giá trị nhất định, thanh vít sẽ bị ảnh hưởng bởi trọng lực và tạo ra độ lệch. Với sự gia tăng độ lệch, rất dễ tạo ra tiếng vang khi quay, dẫn đến gãy thanh vít.
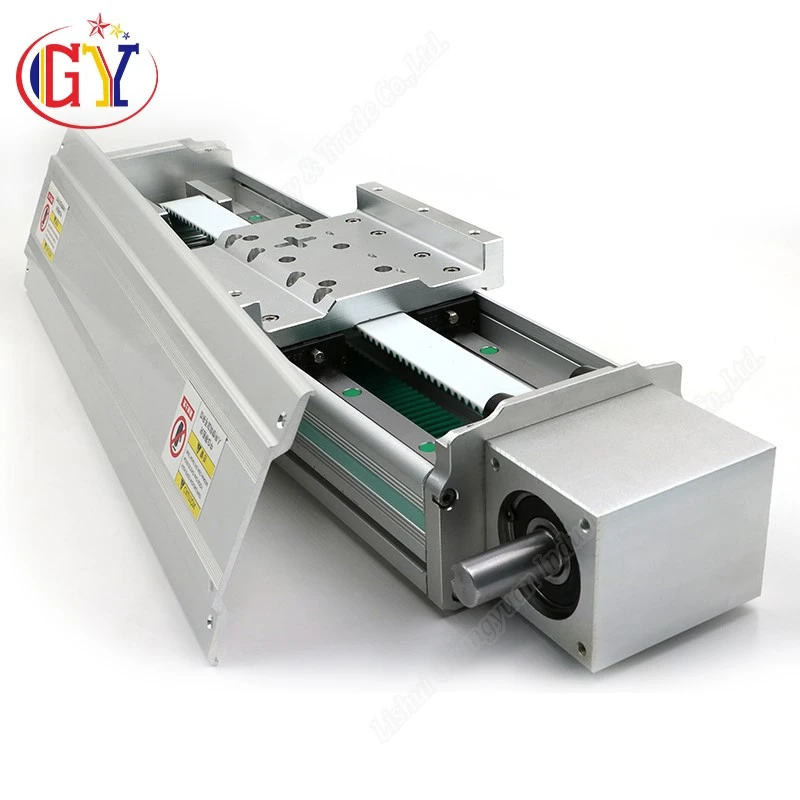
Truyền động đai đồng bộ: Truyền động đai đồng bộ có đặc điểm là tiếng ồn thấp, tốc độ cao và chi phí thấp. Đai đồng bộ có lợi thế về giá hơn trong truyền dẫn đường dài. Tuy nhiên, so với truyền động trục vít, độ chính xác của đai đồng bộ không cao bằng truyền động trục vít.
Whatsapp/wechat: 17769815516
Email:gykristyliu@gmail.com
admin@gyballscrew.com


